實體人工智能感測及感知技術龍頭Ouster公司(納斯達克:OUST)宣布,與無人機測繪酬載及軟件主要供應商GeoCue建立策略夥伴關係,將Ouster的Rev8 OS1 Max原生彩色數碼激光雷達整合到GeoCue的TrueView產品線。這次合作結合GeoCue的TrueView 1酬載及LP360軟件與Ouster的數碼激光雷達,為公用事業及基礎設施行業提供測繪級數據。
GeoCue正擴展其TrueView產品系列,納入配備Ouster Rev8 OS1 Max的選項,該產品符合《美國製造、購買美國貨法案》(BABA)。這些新選項為有本地生產要求的客戶提供高性能解決方案,同時不影響技術表現。
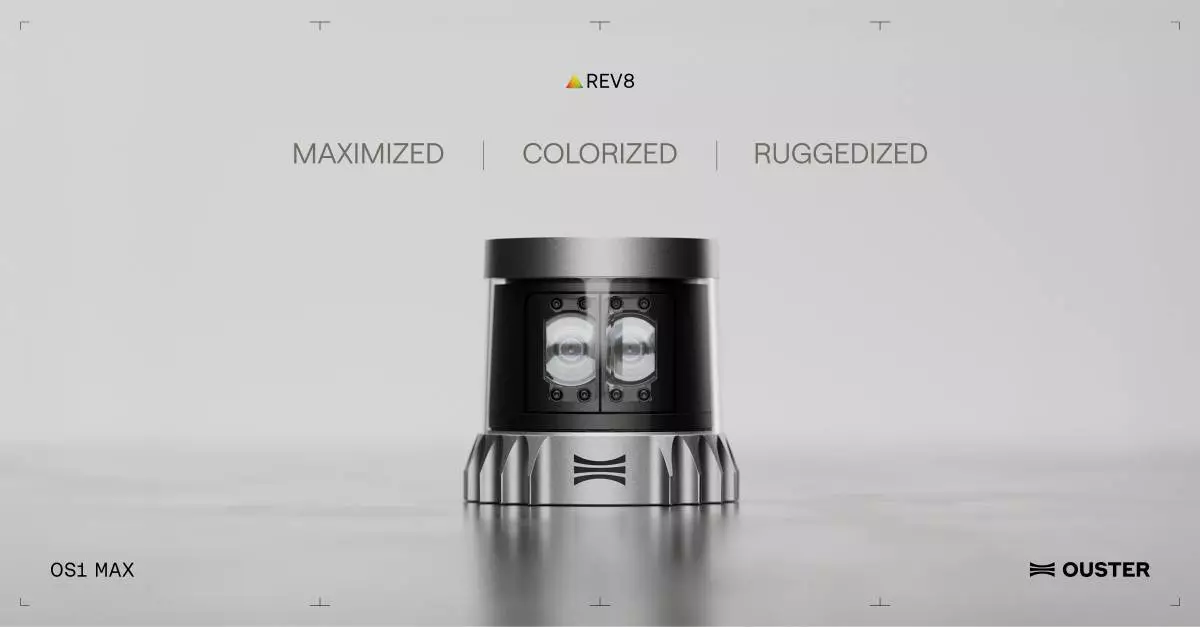
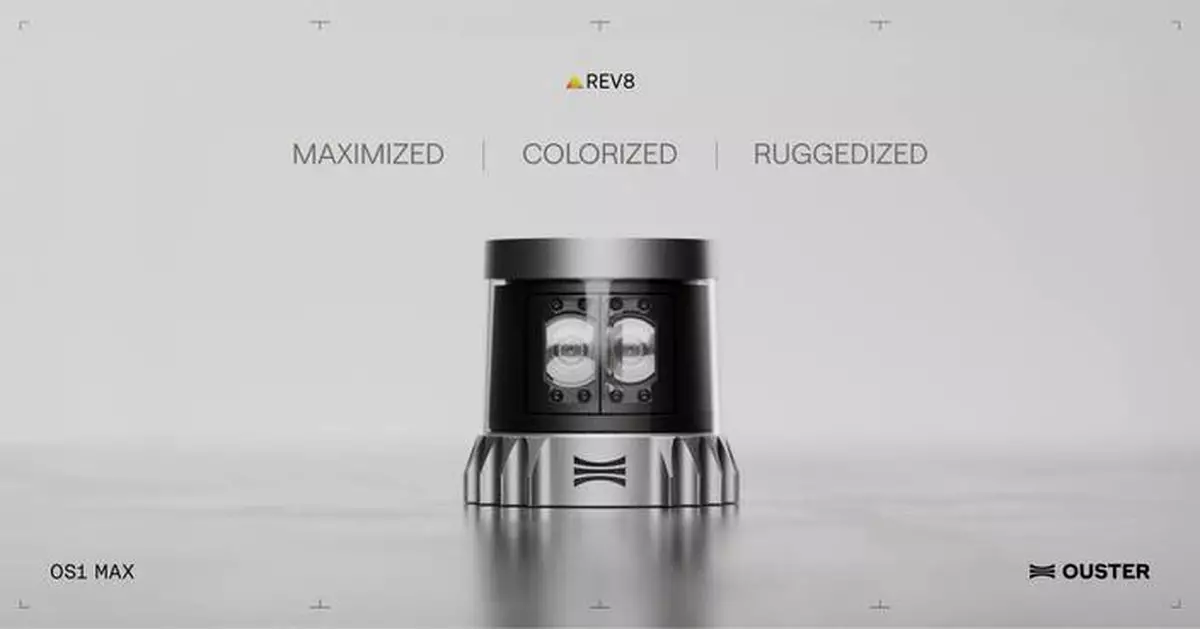
Ouster Rev8 OS1 Max原生彩色激光雷達,用於測繪級地圖製作。 AP圖片
Ouster與GeoCue在阿拉巴馬州亨茨維爾進行聯合飛行測試及韌體調校後,選定Rev8 OS1 Max。GeoCue行政總裁Frank Darmayan表示:「我們透過將TrueView酬載與Ouster的Rev8 OS1 Max結合,推動美國無人機測繪採用美國感測技術。這次轉變使我們能夠為客戶提供符合規定、高性能的解決方案,提供他們賴以進行關鍵基礎設施監測及大型測繪項目所需的測繪級數據。」
Rev8 OS1 Max為GeoCue的公用事業及基礎設施客戶帶來四個主要優勢。
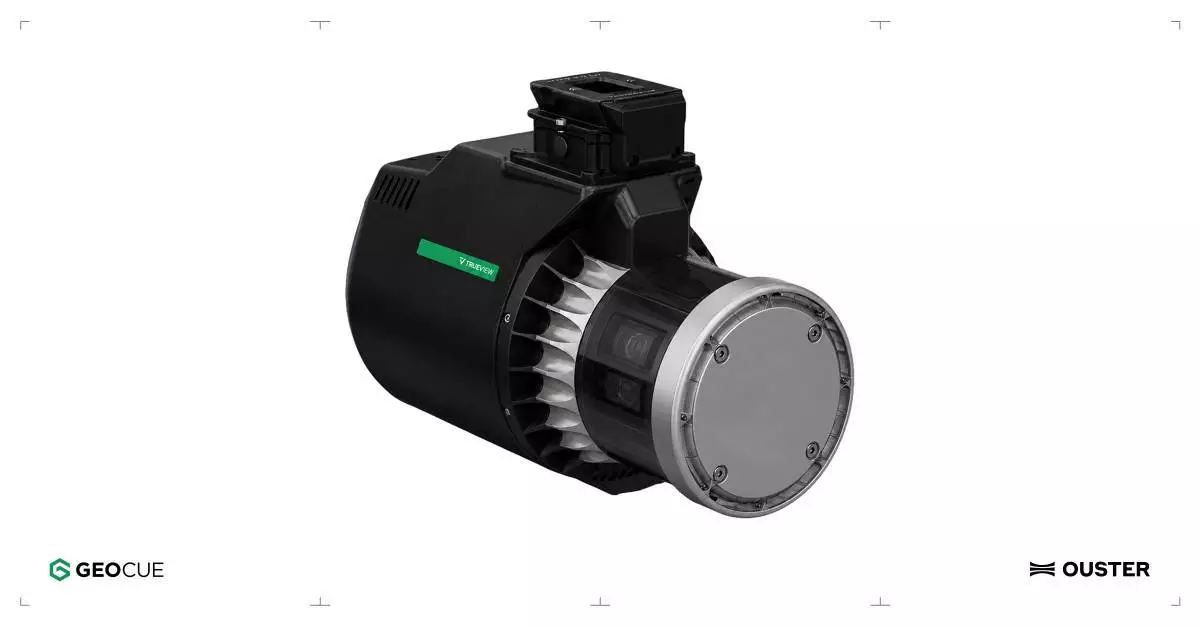
Ouster Rev8 OS1 Max安裝於GeoCue的TrueView無人機酬載上(產品渲染圖)。 AP圖片
Ouster行政總裁Angus Pacala表示:「我們與GeoCue的夥伴關係,證明原生彩色數碼激光雷達如何成為實體人工智能應用的基石,對基礎設施及公共安全產生深遠影響。透過整合Rev8 OS1 Max感測器,我們提供測繪級精確度及可靠性,以賦能下一代無人機測繪專業人員。」
在商用無人機博覽會體驗Rev8 OS1 Max無人機測繪
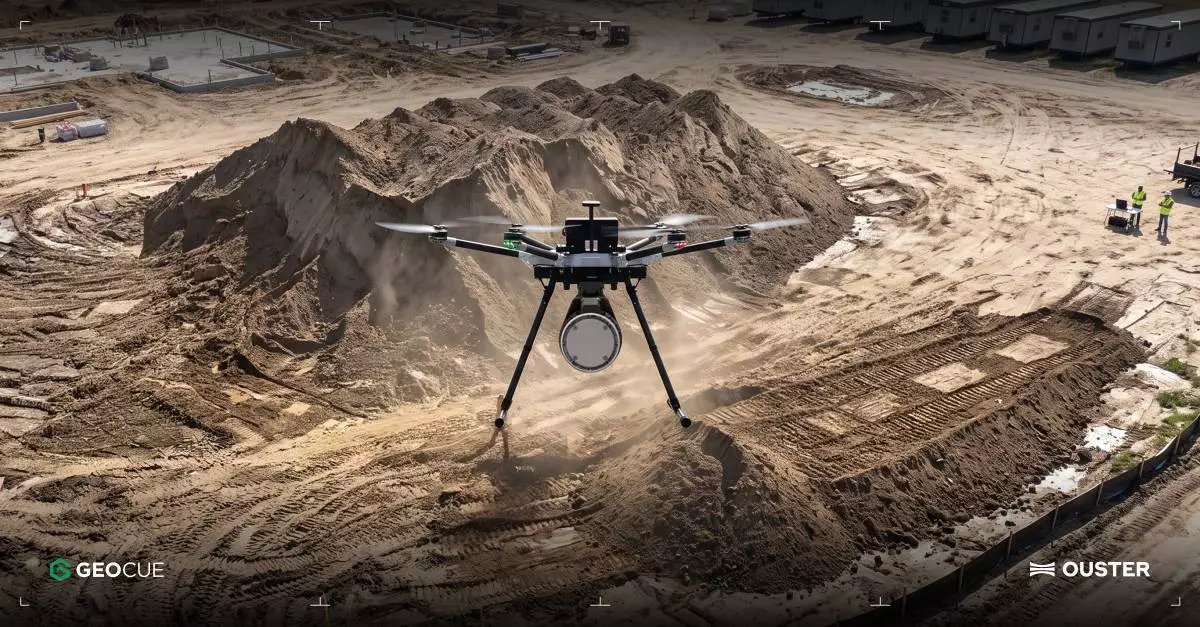
Ouster Rev8 OS1 Max安裝於GeoCue的TrueView無人機酬載上,測繪建築工地(產品渲染圖)。 AP圖片
Ouster將於2026年9月1日至3日在拉斯維加斯舉行的商用無人機博覽會上,在1653號展位展示其Rev8 OS1 Max原生彩色數碼激光雷達。參觀者可到展位觀看實時硬件示範,或與技術團隊預約會面。
(美聯社)
Ouster公司(納斯達克:OUST),作為實體人工智能感測與感知領域的領先企業,今日宣布客戶對其Rev8 OS1 Max原生彩色數碼激光雷達需求急增,獲航空測繪市場的負載整合商及無人機原始設備製造商選用,應用於公用事業走廊檢查、基礎設施管理及國防等領域。
航空測繪團隊長期以來一直受同一限制困擾:若飛行高度足夠低以識別電線,單次任務只能覆蓋走廊的一小部分;若飛行高度足夠高以覆蓋地面,最重要的細小物件便開始消失於雜訊中。由Ouster的L4 Max晶片驅動,Rev8 OS1 Max結合256個測繪級三維距離數據通道及原生48位元色彩,讓操作員在高空測繪時仍能保持細節。
Ouster Rev8 OS1 Max原生彩色激光雷達,用於測繪級別地圖繪製 AP圖片
Ouster的Rev8 OS數碼激光雷達感測器於美國設計及開發,符合2025財政年度《國防授權法案》第164條規定的法定供應鏈安全標準(NDAA)。Ouster亦提供《建設美國、購買美國法案》(BABA)認證感測器,為政府、公用事業及企業營運商提供一個可靠選擇,以滿足國內採購要求的項目。
測繪成果的優劣取決於測量精準度。Rev8 OS1 Max生成低雜訊、薄表面牆的點雲,達到正負0.25厘米的1σ精準度及正負1.25厘米的準確度,較上一代Rev7的精準度及準確度高出一倍。每個感測器在出貨前已就距離、反射率、溫度及光束角度進行校準,因此點雲在不同裝置之間保持一致。這種一致性使機隊營運商的結果可重複:無論哪架飛機執行,相同的飛行計劃都能產生相同的成果。
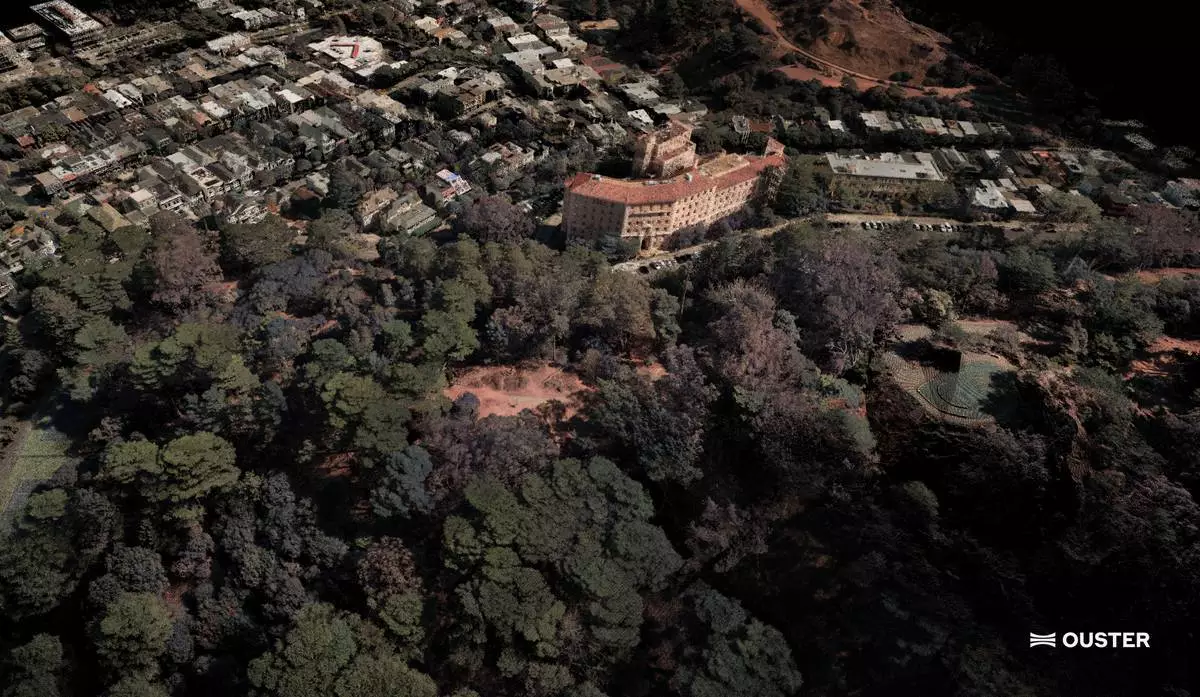
使用Ouster Rev8 OS1 Max原生彩色激光雷達對布埃納維斯塔公園進行高精準度無人機測繪 AP圖片
從空中識別細小物件取決於光束聚焦的緊密程度。緊密準直使Rev8 OS1 Max的光斑尺寸較Rev7小超五成,因此電線、纜線、樹枝及樹冠間隙能清晰識別,而非模糊地融入周圍表面。在10%反射率下,測量範圍達200米,該細節在高空測繪團隊通常飛行的約80至120米高度仍能保持。飛行高度更高意味著覆蓋範圍更廣,並減少覆蓋相同走廊所需的飛行次數。
憑藉256個垂直通道及高達4K的水平解像度,點密度隨地面速度增加而保持不變,因此操作員可以更快地飛行,而不會稀釋下方數據。這導致每次充電可覆蓋更多走廊,最大限度地減少為填補數據空白而進行的飛行。
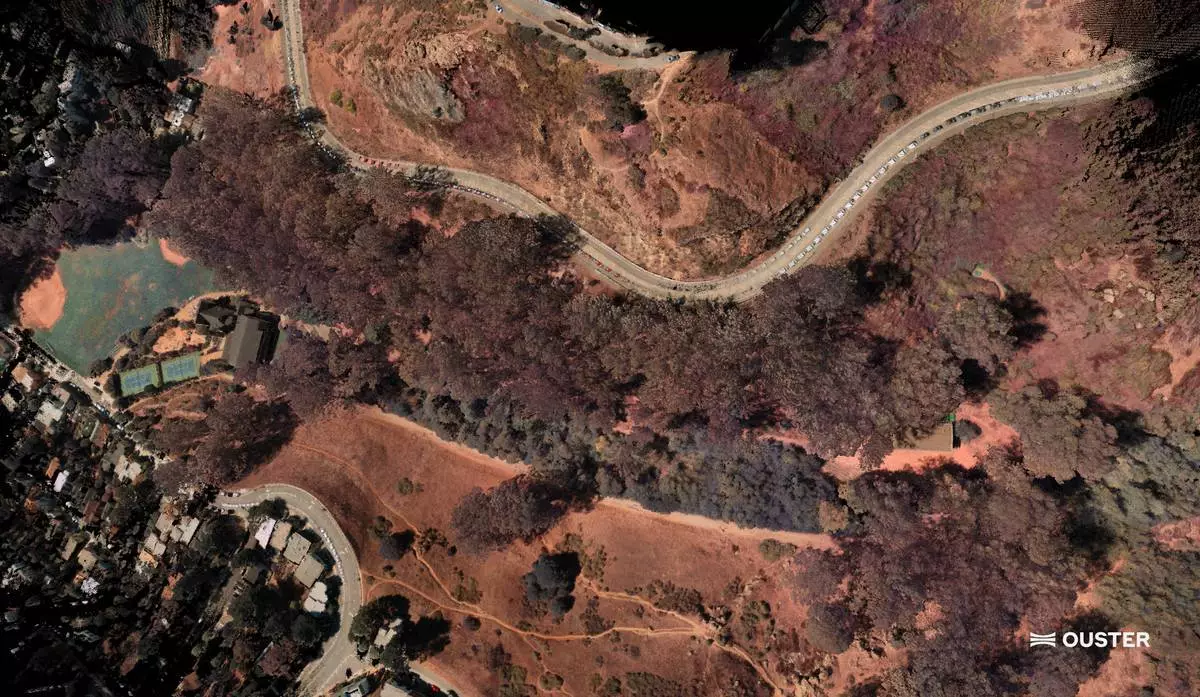
使用Rev8 OS1 Max原生彩色激光雷達對三藩市格倫峽谷進行高空無人機測繪 AP圖片
Rev8 OS1 Max是全球首款原生彩色激光雷達,在探測器層面分配RGB值,而非事後校準獨立相機。由於色彩及幾何形狀由同一感測器在晶片層面捕捉,兩者之間沒有視差,亦無需額外校準,這縮短了通常在飛行與成果之間進行的色彩化步驟。
除了航空測繪,相同技術進步亦引起密閉空間檢查的興趣。Flyability的防撞無人機Elios 3現時採用Ouster緊湊堅固的OS0激光雷達,用於黑暗、無GPS環境下的空間感知及測繪。基於五年來的共同創新,Flyability正評估Ouster的Rev8 OS0激光雷達,以實現危險及無GPS工業環境中的原生彩色三維測繪。
Flyability技術總監Adrien Briod表示:「我們與Ouster的合作始於一個共同目標:在人類不應進入的地方獲取可靠的三維數據。Ouster的激光雷達已成為Elios 3測繪平台的關鍵部分。在INTERGEO匯聚我們的團隊,讓我們有機會向測繪專業人士展示,航空進入及高性能激光雷達如何正在改變複雜工業環境的記錄及理解方式。」
感測器耐用性往往決定測繪團隊每年實際可飛行的天數。Rev8 OS1 Max具備IP68及IP69K防護等級、100 G抗震能力,以及攝氏零下40度至零上85度的操作溫度範圍,專為應對極端天氣條件而設計。此外,感測器的重量及功耗允許其整合至多旋翼及固定翼無人機負載。
Seneca行政總裁Stuart Landesberg表示:「Seneca的消防機構合作夥伴在一些最惡劣的環境中運作,顯然包括高溫,但有時亦有嚴寒。Rev8 OS1 Max在最大程度地減少對感測器耐用性及性能的擔憂方面,發揮了無可估量的作用。其IP68/IP69K防護等級、抗震能力及廣闊的溫度範圍,意味著我們可以在其他平台無法飛行的條件下執行任務,這表示我們能夠在以往不安全、低效或不可能的任務中,支援消防員、公用事業及社區。」
隨著北美及歐洲對外國製造激光雷達的監管審查日益嚴格,Ouster符合《國防授權法案》第164條及《建設美國、購買美國法案》(BABA)的產品,讓測繪公司及一站式負載整合商,在競投美國聯邦、州交通部及其他具國內生產要求的關鍵基礎設施項目時,能提供高性能解決方案。
GeoCue行政總裁Frank Darmayan表示:「我們正透過將TrueView負載與Ouster的Rev8 OS1 Max配對,將美國的無人機測繪轉向美國感測技術。這次轉變使我們能夠為客戶提供符合規定、高性能的解決方案,提供他們賴以進行關鍵基礎設施監測及大規模測繪項目的測繪級數據。」
Ouster行政總裁Angus Pacala表示:「Rev8是迄今為止市場上最先進的數碼激光雷達感測器系列,為實體人工智能及航空測繪設定了全新標準。我們設計OS1 Max,讓操作員不再需要在極端現場耐用性、極高精準度及供應鏈信任之間作出選擇。無論是飛越冰凍的北方走廊,還是陽光普照的沙漠公用事業場地,我們的客戶每次飛行都能獲得一致、真實的彩色數據。」
Ouster將於9月15日至17日在慕尼黑INTERGEO展會B5展廳B5I018攤位,展示Rev8 OS1 Max原生彩色數碼激光雷達。參觀者可觀看實時點雲演示,並與Ouster技術專家交流整合工作流程。
關於Ouster
Ouster (納斯達克:OUST) 是工業、機械人、汽車及智能基礎設施領域實體人工智能感測與感知的領先企業。憑藉高性能數碼激光雷達、相機、人工智能運算、感測器融合及感知軟件,以及人工智能模型組成的統一平台,Ouster提供改善實體世界生活質素的解決方案。Ouster總部位於加州三藩市,業務遍及全球,在美洲、歐洲及亞太地區設有辦事處,服務數千名客戶。
(美聯社)