Skip to Content Facebook Feature Image

Path Robotics獲3億美元E輪融資 估值達24.5億美元擴展實體AI製造

商業事

Path Robotics獲3億美元E輪融資 估值達24.5億美元擴展實體AI製造
商業事

商業事

Path Robotics獲3億美元E輪融資 估值達24.5億美元擴展實體AI製造

2026年11月10日 22:13 最後更新:22:23

Path Robotics這間製造業實體人工智能的全球領先企業,今日宣布完成3億美元E輪融資,投後估值達24.5億美元。這次融資由專注人工智能的增長型股權投資公司Georgian牽頭,現有投資者Addition、Drive Capital、IronArc Ventures、Tiger Global、Yamaha Motor Ventures及其聯屬公司,以及新增投資者D. E. Shaw Ventures和NAVER Ventures亦有參與。Georgian合夥人Emily Walsh將加入Path Robotics董事會。

這次投資正值Path Robotics商業迅速擴張之際,過去18個月,公司在北美主要工業客戶中擴大部署,年度經常性收入(ARR)增長17倍。新資金將加快公司在對美國工業產能至關重要的行業中部署其實體人工智能平台,支持業務從焊接擴展到新的製造任務和機械人形態,並增加對人工智能模型訓練的投資。
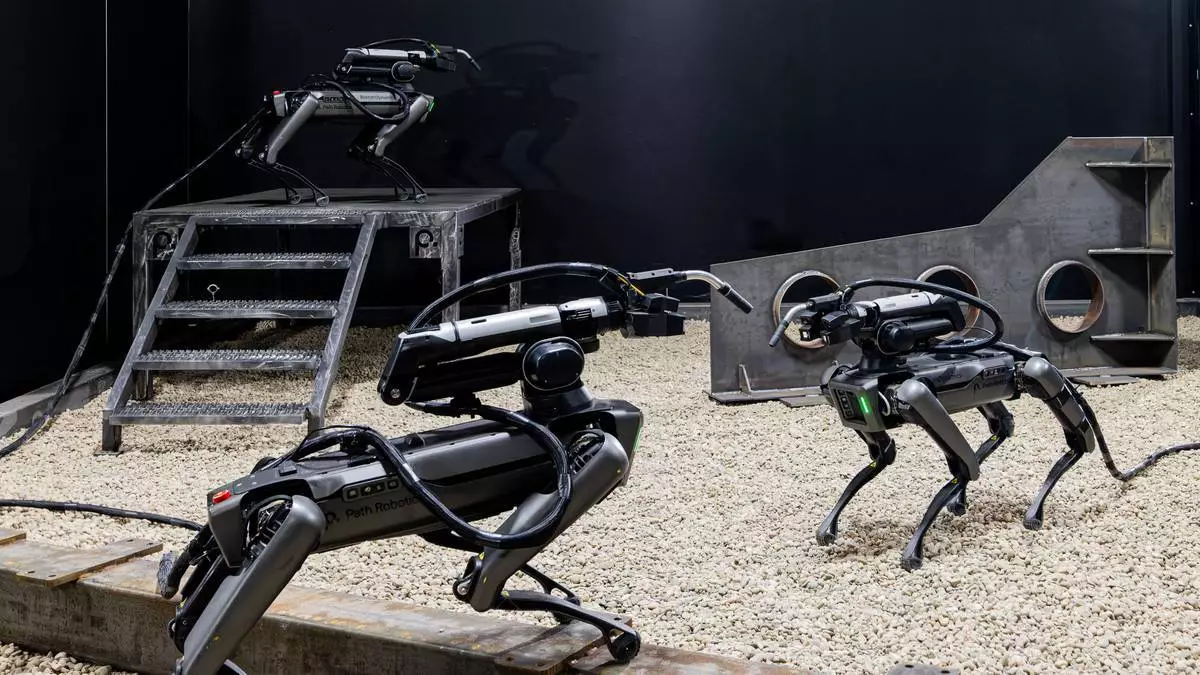
憑藉這次資金,Path Robotics將擴展其實體人工智能能力至新的機械人形態和製造任務。公司最近推出了Rove™,一個移動機械人焊接系統,展示其實體人工智能模型如何在不同形態中運作。 AP圖片

憑藉這次資金,Path Robotics將擴展其實體人工智能能力至新的機械人形態和製造任務。公司最近推出了Rove™,一個移動機械人焊接系統,展示其實體人工智能模型如何在不同形態中運作。 AP圖片

Path Robotics行政總裁兼聯合創辦人Andy Lonsberry表示:「我們從焊接開始,因為這是工廠中最難自動化的工作之一,我們已證明我們的技術可在實際生產環境中取得成功。我們看到製造商對擴大產能的需求正在加速,但傳統自動化無法實現這一目標。這筆資金使我們能夠與客戶一同擴展焊接業務,同時進一步投資於焊接前後所有任務所需數據、計算和模型開發。我們的目標並非自動化一個步驟,而是自動化整個工廠。」

Walsh指出:「我們相信Path Robotics有望成為工業實體人工智能領域的標誌性公司之一。Path的專有模型和不斷增長的實際生產數據庫可創造強大優勢,每次部署都有助於提升其系統背後的智能。團隊在焊接領域建立了堅實基礎,我們看到Path Robotics將該智能擴展到新製造應用和行業的巨大潛力。」
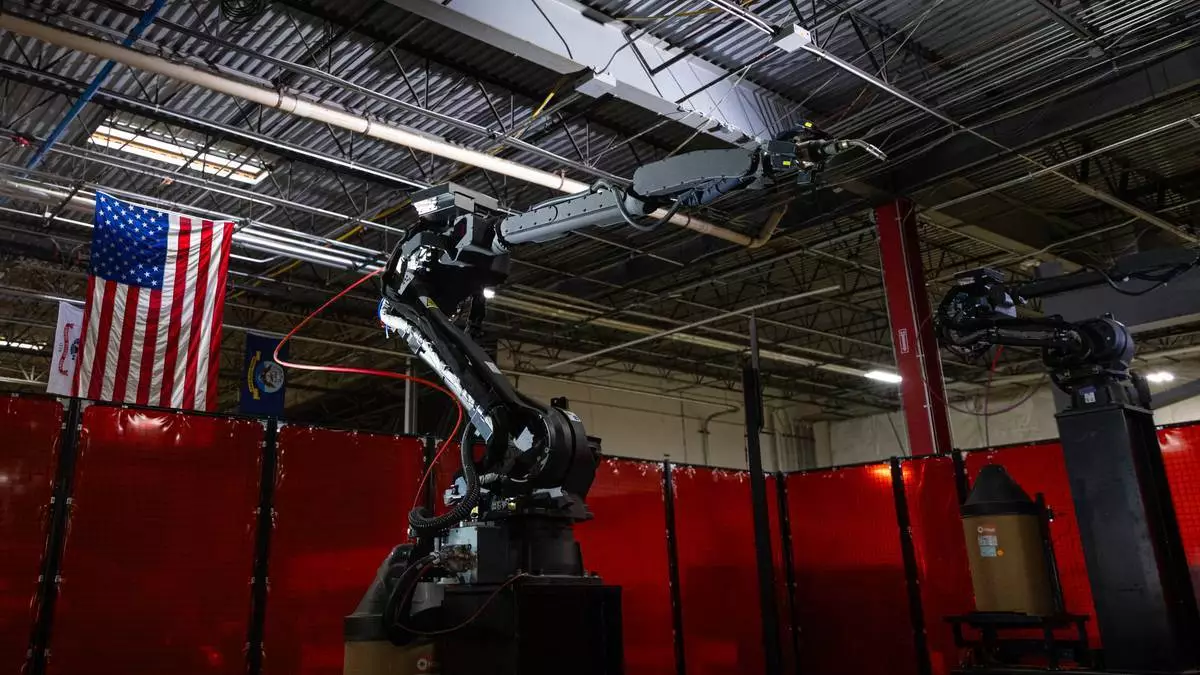
Path Robotics宣布完成3億美元E輪融資,此前公司商業迅速擴張,過去18個月年度經常性收入增長17倍,並在北美主要工業客戶中擴大部署。 AP圖片

Path Robotics宣布完成3億美元E輪融資,此前公司商業迅速擴張,過去18個月年度經常性收入增長17倍,並在北美主要工業客戶中擴大部署。 AP圖片

在關鍵行業擴展實體人工智能

Path Robotics經歷了顯著的商業增長,造船和國防、重型設備以及能源基礎設施領域的製造商正轉向實體人工智能,以克服生產限制並擴大產能。公司不斷增長的客戶名單包括美國一些最大的製造商,例如HII、Lockheed Martin和Saronic,以及許多繼續作為美國製造業支柱的中型製造商,例如EK Machine、Millerbernd Manufacturing Company、TransAmerican Power Products, Inc.和TYCROP。

Lockheed Martin Ventures副總裁兼總經理Chris Moran表示:「隨著對關鍵國防系統的需求持續增長,擴大生產需要創新方法。我們與Path Robotics的合作,以有助於擴大產能的方式推進製造解決方案。這次投資是Path和整個行業的重要里程碑,加快技術發展,將有助於加強美國的國防工業基礎。」

今年較早前,Path Robotics宣布與HII簽署一份價值6億美元的基於績效的生產協議,以加快在美國海軍造船項目中部署實體人工智能。為支持各行業不斷增長的客戶需求,Path Robotics的員工人數按年增長97%,計劃在年底前達到400名員工。

HII海事系統及企業策略執行副總裁Eric Chewning表示:「作為美國最大的造船商和全球無人水下系統的第一生產商,我們專注於執行和提高產量,以交付國家所需的船舶和技術。透過與Path Robotics等領先的實體人工智能技術合作,HII將繼續發展海事工業基礎,並在造船製造過程中推進適應性自動化解決方案,以支持提高產量和加快生產。」

構建自主製造背後的智能

在熟練勞工短缺的情況下,對關鍵基礎設施和回流生產的需求加速增長,製造商面臨擴大生產的巨大壓力。傳統工業機械人依賴僵硬的編程和預設路徑,限制了它們在實際製造環境中執行複雜、多變任務的能力。

Path Robotics透過開發實體人工智能模型應對這些挑戰,這些模型使機械人能夠實時感知環境、推理並調整其動作。公司從焊接開始,這是製造業中最難自動化的工序之一。其實體人工智能焊接模型Obsidian™,利用實際焊接數據,使機械人能夠自主識別焊縫、規劃和執行焊接,並適應不斷變化的條件。

在此基礎上,Path Robotics正將其實體人工智能能力擴展到新的機械人形態和製造任務,解鎖了傳統自動化歷史上無法實現的應用。公司最近推出了Rove™,一個移動機械人焊接系統,將Obsidian的能力帶到四足機械人平台,展示其實體人工智能模型如何在不同機械人形態中運作。這次資金將支持Path Robotics繼續擴展到新的形態,包括增加對計算和模型訓練的投資。

關於Path Robotics

Path Robotics為製造業構建實體人工智能,始於其焊接模型Obsidian™。Path Robotics的智能焊接單元可執行傳統自動化無法完成的複雜、多變焊接,使製造商能夠克服長期勞工短缺問題,同時提高生產能力和改善質量。隨著Rove™(一個將Obsidian與四足機械人配對的移動機械人焊接系統)的推出,Path Robotics將同樣智能、適應性強的焊接能力直接帶到現場,無論部件身在何處。自2018年成立以來,公司已籌集超6.1億美元,透過實體人工智能將智能融入傳統製造工藝,將傳統上無法自動化的工作轉變為可靠、高產量和高質量的生產。透過結合人工智能、機器學習和電腦視覺,Path Robotics的實體人工智能使傳統製造工藝能夠實時感知、思考和適應,將使這些傳統工藝自動化變得不可能的複雜性轉變為現實。

(美聯社)
螞蟻集團旗下具身智能公司Robbyant,今日宣布開源發布LingBot-Touch觸覺基礎模型。該模型旨在賦予機械人穩健的觸覺感知能力,填補其關鍵感官缺失。

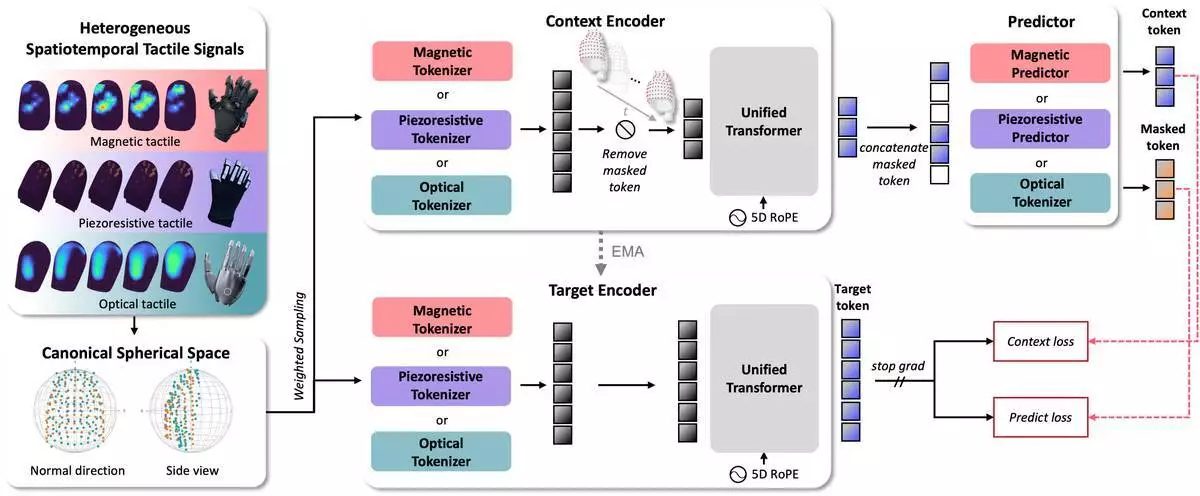
該模型經過接近五千小時的真實世界觸覺數據預訓練,涵蓋三種主流感知模式,包括磁性觸覺、視覺觸覺及壓阻式感應。它能將這些多樣化的信號轉化為統一觸覺表徵,使不同靈巧機械手及動作模型得以共享及重用觸覺理解。這讓機械人在執行精細操作任務時,例如翻頁、擰開瓶蓋及識別麻將牌,不僅能「看得更清」、「想得更深」,更能「感受更敏銳」。

LingBot-Touch將磁性觸覺、視覺觸覺及壓阻式信號編碼為統一觸覺標記,供不同動作模型使用。 AP圖片

LingBot-Touch將磁性觸覺、視覺觸覺及壓阻式信號編碼為統一觸覺標記,供不同動作模型使用。 AP圖片

實現感應器與機械手之間的統一觸覺表徵

為機械人配備觸覺感應器,並非自動賦予其實用觸覺感知能力。商用觸覺感應器仍處於早期發展階段,視覺觸覺、磁性觸覺及壓阻式感應等方法,各自具備獨特優勢及局限。考慮到不同的成本結構及應用場景,多種技術路線預計將在可預見的將來共存。

數據兼容性是更根本的挑戰。同一物理接觸可根據感應原理及接觸點佈局,產生不同的原始信號。若模型僅學習解釋一種感應器,當感應器或靈巧機械手改變時,其觸覺經驗可能難以重用,迫使團隊重新收集數據、重新訓練模型及重新調整其系統。在硬件快速迭代的背景下,這種緊密耦合導致重複開發工作,並增加硬件供應商、機械人集成商及模型開發者的集成成本。

為使觸覺感知實現規模化,機械人必須擺脫對特定感應器信號的依賴。來自不同來源的數據應可共同訓練,而累積的觸覺能力應可在不同感應器、靈巧機械手、模型及任務之間重用。

LingBot-Touch透過統一架構應對這項挑戰。它為不同感應原理提供獨立編碼路徑,處理異構原始信號,並將來自不同佈局的接觸點映射到共享指尖坐標空間。隨後,一個共享模型學習接觸位置、力分佈及其時間演變,生成統一觸覺標記。

這項設計使從佩戴觸覺手套的人類及遙控靈巧機械手收集的數據,得以共同用於訓練。不同動作模型亦可利用已訓練模型提取接觸特徵。該架構亦旨在適應新興的觸覺感應器類型。

真實世界靈巧操作的顯著提升

為評估觸覺表徵如何提升真實機械人性能,Robbyant在Sharpa Wave及XHand兩款靈巧機械手上進行了二十六項真實世界測試。整合LingBot-Touch後,LingBot-VLA、π0.5、Diffusion Policy及T-Rex四個動作模型,平均任務成功率提升約百分之十四至二十六,相比沒有觸覺輸入的操作。

在其中一項具代表性的測試中,利用T-Rex控制Sharpa Wave擰開瓶蓋,沒有觸覺輸入時成功率為百分之五十六點二五;當原始感應器信號直接輸入策略時為百分之六十二點五。而透過LingBot-Touch的觸覺表徵,成功率則升至百分之九十。

在XHand上,Robbyant團隊進一步驗證了跨硬件重用性。XHand上使用的磁性觸覺感應器並未包含在LingBot-Touch的預訓練數據中;所有磁性觸覺經驗均來自人類手套收集的數據。為評估這項重用性,團隊保持LingBot-Touch的參數不變,僅使用XHand演示數據訓練動作模型。

靈活的模型尺寸及開源可用性

為平衡感知能力與設備上的計算限制,Robbyant提供兩種模型尺寸。所有二十六項真實世界測試均使用輕量級版本LingBot-Touch-Tiny完成,該版本包含約五百三十萬個參數。當與LingBot-VLA、π0.5及T-Rex整合時,它僅佔總模型尺寸的約百分之零點一三至零點一六。

較大容量版本在感知測試中展現出進一步潛力。隨著預訓練數據接近五千小時,該模型持續從額外數據中獲益,顯示觸覺預訓練仍有巨大的擴展及改進空間。

LingBot-Touch在四個不同動作模型上進行了評估,且不與Robbyant的專有模型綁定。它作為觸覺感應器與動作模型之間的通用感知層,而非為特定硬件平台或控制策略構建的專用模組。透過LingBot-Touch,感應器及靈巧機械手製造商可根據成本及任務要求選擇硬件,而機械人團隊則可保留其自身的動作策略。這顯著減少了每次採用新硬件與算法組合時,重新構建觸覺能力的需要。

LingBot-Touch的技術報告及代碼現已開源。開發者可在Hugging Face及GitHub上獲取及下載該模型。

Robbyant的統一機械人大腦已涵蓋高精度空間感知、高動態環境互動及通用靈巧操作,協助機械人看得更清、想得更深、行動更快。隨著LingBot-Touch現已整合至LingBot-VLA,機械人大腦的感知能力延伸至指尖,使機械人能「感受更敏銳」,進一步推動Robbyant的通用具身智能發展。

關於Robbyant

Robbyant是螞蟻集團旗下的具身智能公司,致力透過尖端軟硬件技術推動具身智能發展。Robbyant自主開發具身人工智能的基礎大模型,並積極探索下一代智能設備,旨在創造真正理解並提升人們日常生活的機械人伴侶及護理員,並在長者護理、醫療協助及家務等關鍵應用場景中提供可靠的智能服務。

(美聯社)

你 或 有 興 趣 的 文 章