北美洲領先的公用事業及能源基建服務公司Centuri控股有限公司(紐約證券交易所代號:CTRI),今日發布其2025年可持續發展報告。報告詳述了配合其近期發布的「Centuri願景一號策略」的各項措施,以及在公司15項關鍵績效指標(KPI)方面的進展。
Centuri的2025年可持續發展報告重點包括:

Centuri發布其2025年可持續發展報告 AP圖片
Centuri總裁兼行政總裁Christian Brown表示:「我們專注於透過投資人才及流程,以長遠鞏固公司實力,從而可持續地擴展業務。我們的可持續發展工作,著重健全管治及策略性活動,以減輕風險,並確保我們在未來多年能滿足不同持份者的期望及客戶需求。在近期發布的『Centuri願景一號策略』指導下,我們的團隊從前線到最高領導層,均致力推動關鍵措施,以實現可持續增長並達成既定目標。」
這份2025年報告詳述Centuri在人才、規程、安全計劃及合作夥伴關係方面的投資。其他重點包括:吸納超1,000名員工;大力投資於領導力發展;透過專門論壇加強與持份者的聯繫;推出標準化的職前安全簡報;更新董事會對管理層的授權,以進一步改善企業管治及嚴謹的風險管理;完成第三方風險評估,以提升公司風險管理方法的成熟度;以及成立人工智能指導委員會,以引導下一代技術的採用及實施。
此外,這份2025年報告亦包括公司對可持續發展會計準則委員會(SASB)的披露,並與六項聯合國可持續發展目標保持一致。
前瞻性陳述
本新聞稿包含《1995年美國私人證券訴訟改革法案》、經修訂的《1933年證券法》第27A條及經修訂的《1934年證券交易法》第21E條所界定的前瞻性陳述。這些前瞻性陳述通常可透過使用「將會」、「預測」、「繼續」、「預計」、「期望」、「相信」、「預期」、「展望」、「可能」、「目標」、「項目」、「意圖」、「計劃」、「尋求」、「估計」、「應該」、「或許」及「假設」等詞語,以及這些詞語的變體和類似的未來表達方式來識別。本文所作出的具體前瞻性陳述包括(但不限於)有關公司可持續發展工作,強調健全管治及策略性活動,以減輕風險並確保公司在未來多年能滿足不同持份者的期望及客戶需求;以及公司在「Centuri願景一號策略」指導下,內部致力推動關鍵措施,以實現可持續增長並達成既定目標的陳述。影響Centuri業務及財務業績的多項重要風險、不確定因素及其他因素,可能導致實際結果、表現或成就與前瞻性陳述所表達或暗示的任何未來結果、表現或成就存在重大差異。這些風險、不確定因素及其他因素包括但不限於資本市場風險、整體經濟或行業狀況的影響,以及Centuri不時向美國證券交易委員會(「SEC」)提交的報告中詳述的內容,包括我們截至2025年12月28日財政年度的10-K表格年報中的項目1A「風險因素」。可能導致實際結果不同的因素亦包括(但不限於)Centuri不時向SEC提交的文件中討論的內容。本新聞稿中的陳述(i)截至本新聞稿發布之日作出,即使Centuri隨後在其網站或其他途徑發布,以及(ii)基於我們管理層根據其經驗及對歷史趨勢、當前狀況、預期未來發展及其他其認為適當因素的判斷和評估。除適用法律要求外,Centuri不承擔任何義務更新或修訂可能不時作出的書面或口頭前瞻性陳述,無論是因新資訊、未來發展或其他原因。請勿過度依賴這些前瞻性陳述。
(美聯社)
螞蟻集團旗下具身智能公司Robbyant,今日宣布開源發布LingBot-Touch觸覺基礎模型。該模型旨在賦予機械人穩健的觸覺感知能力,填補其關鍵感官缺失。
該模型經過接近五千小時的真實世界觸覺數據預訓練,涵蓋三種主流感知模式,包括磁性觸覺、視覺觸覺及壓阻式感應。它能將這些多樣化的信號轉化為統一觸覺表徵,使不同靈巧機械手及動作模型得以共享及重用觸覺理解。這讓機械人在執行精細操作任務時,例如翻頁、擰開瓶蓋及識別麻將牌,不僅能「看得更清」、「想得更深」,更能「感受更敏銳」。
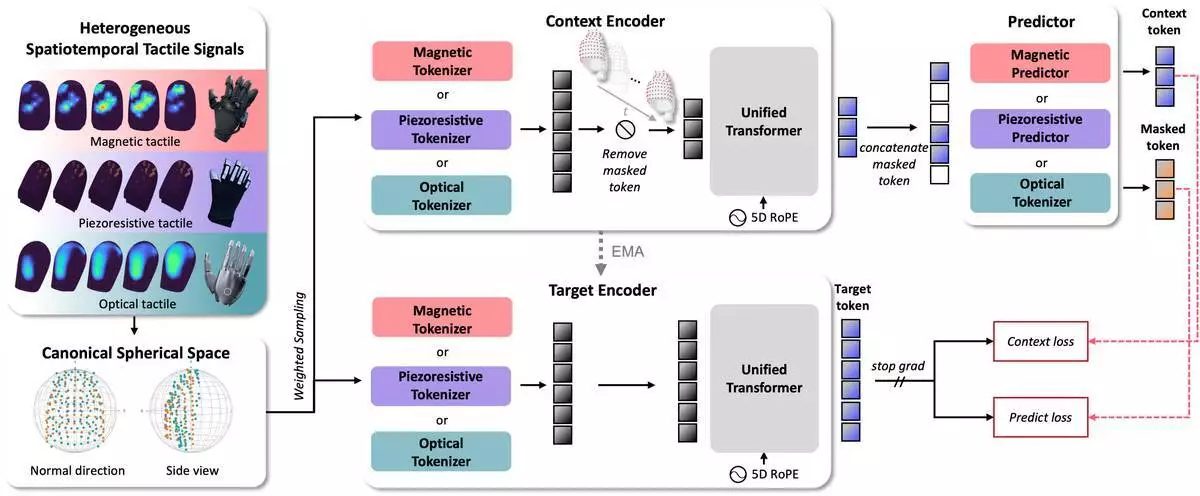
LingBot-Touch將磁性觸覺、視覺觸覺及壓阻式信號編碼為統一觸覺標記,供不同動作模型使用。 AP圖片
實現感應器與機械手之間的統一觸覺表徵
為機械人配備觸覺感應器,並非自動賦予其實用觸覺感知能力。商用觸覺感應器仍處於早期發展階段,視覺觸覺、磁性觸覺及壓阻式感應等方法,各自具備獨特優勢及局限。考慮到不同的成本結構及應用場景,多種技術路線預計將在可預見的將來共存。
數據兼容性是更根本的挑戰。同一物理接觸可根據感應原理及接觸點佈局,產生不同的原始信號。若模型僅學習解釋一種感應器,當感應器或靈巧機械手改變時,其觸覺經驗可能難以重用,迫使團隊重新收集數據、重新訓練模型及重新調整其系統。在硬件快速迭代的背景下,這種緊密耦合導致重複開發工作,並增加硬件供應商、機械人集成商及模型開發者的集成成本。
為使觸覺感知實現規模化,機械人必須擺脫對特定感應器信號的依賴。來自不同來源的數據應可共同訓練,而累積的觸覺能力應可在不同感應器、靈巧機械手、模型及任務之間重用。
LingBot-Touch透過統一架構應對這項挑戰。它為不同感應原理提供獨立編碼路徑,處理異構原始信號,並將來自不同佈局的接觸點映射到共享指尖坐標空間。隨後,一個共享模型學習接觸位置、力分佈及其時間演變,生成統一觸覺標記。
這項設計使從佩戴觸覺手套的人類及遙控靈巧機械手收集的數據,得以共同用於訓練。不同動作模型亦可利用已訓練模型提取接觸特徵。該架構亦旨在適應新興的觸覺感應器類型。
真實世界靈巧操作的顯著提升
為評估觸覺表徵如何提升真實機械人性能,Robbyant在Sharpa Wave及XHand兩款靈巧機械手上進行了二十六項真實世界測試。整合LingBot-Touch後,LingBot-VLA、π0.5、Diffusion Policy及T-Rex四個動作模型,平均任務成功率提升約百分之十四至二十六,相比沒有觸覺輸入的操作。
在其中一項具代表性的測試中,利用T-Rex控制Sharpa Wave擰開瓶蓋,沒有觸覺輸入時成功率為百分之五十六點二五;當原始感應器信號直接輸入策略時為百分之六十二點五。而透過LingBot-Touch的觸覺表徵,成功率則升至百分之九十。
在XHand上,Robbyant團隊進一步驗證了跨硬件重用性。XHand上使用的磁性觸覺感應器並未包含在LingBot-Touch的預訓練數據中;所有磁性觸覺經驗均來自人類手套收集的數據。為評估這項重用性,團隊保持LingBot-Touch的參數不變,僅使用XHand演示數據訓練動作模型。
靈活的模型尺寸及開源可用性
為平衡感知能力與設備上的計算限制,Robbyant提供兩種模型尺寸。所有二十六項真實世界測試均使用輕量級版本LingBot-Touch-Tiny完成,該版本包含約五百三十萬個參數。當與LingBot-VLA、π0.5及T-Rex整合時,它僅佔總模型尺寸的約百分之零點一三至零點一六。
較大容量版本在感知測試中展現出進一步潛力。隨著預訓練數據接近五千小時,該模型持續從額外數據中獲益,顯示觸覺預訓練仍有巨大的擴展及改進空間。
LingBot-Touch在四個不同動作模型上進行了評估,且不與Robbyant的專有模型綁定。它作為觸覺感應器與動作模型之間的通用感知層,而非為特定硬件平台或控制策略構建的專用模組。透過LingBot-Touch,感應器及靈巧機械手製造商可根據成本及任務要求選擇硬件,而機械人團隊則可保留其自身的動作策略。這顯著減少了每次採用新硬件與算法組合時,重新構建觸覺能力的需要。
LingBot-Touch的技術報告及代碼現已開源。開發者可在Hugging Face及GitHub上獲取及下載該模型。
Robbyant的統一機械人大腦已涵蓋高精度空間感知、高動態環境互動及通用靈巧操作,協助機械人看得更清、想得更深、行動更快。隨著LingBot-Touch現已整合至LingBot-VLA,機械人大腦的感知能力延伸至指尖,使機械人能「感受更敏銳」,進一步推動Robbyant的通用具身智能發展。
關於Robbyant
Robbyant是螞蟻集團旗下的具身智能公司,致力透過尖端軟硬件技術推動具身智能發展。Robbyant自主開發具身人工智能的基礎大模型,並積極探索下一代智能設備,旨在創造真正理解並提升人們日常生活的機械人伴侶及護理員,並在長者護理、醫療協助及家務等關鍵應用場景中提供可靠的智能服務。
(美聯社)