Skip to Content Facebook Feature Image

巴士的專題|自動駕駛入市區試驗 學者:本港路況環境挑戰大 惟前景仍樂觀  

社會事

巴士的專題|自動駕駛入市區試驗  學者:本港路況環境挑戰大 惟前景仍樂觀   
社會事

社會事

巴士的專題|自動駕駛入市區試驗 學者:本港路況環境挑戰大 惟前景仍樂觀  

2025年11月05日 08:00 最後更新:15:49

特區政府10月底公布批准在啟德發展區和九龍灣指定路段測試自動駕駛,標誌自動駕駛進入市區可能性增。不過,學者認為,本港街道狹窄、高樓遮擋衛星定位訊號、玻璃幕牆多、突發情況頻繁,加上大量迴旋處等,環境複雜度高,要在香港推行全域「點到點」自動駕駛,較在內地推行面臨更大挑戰。
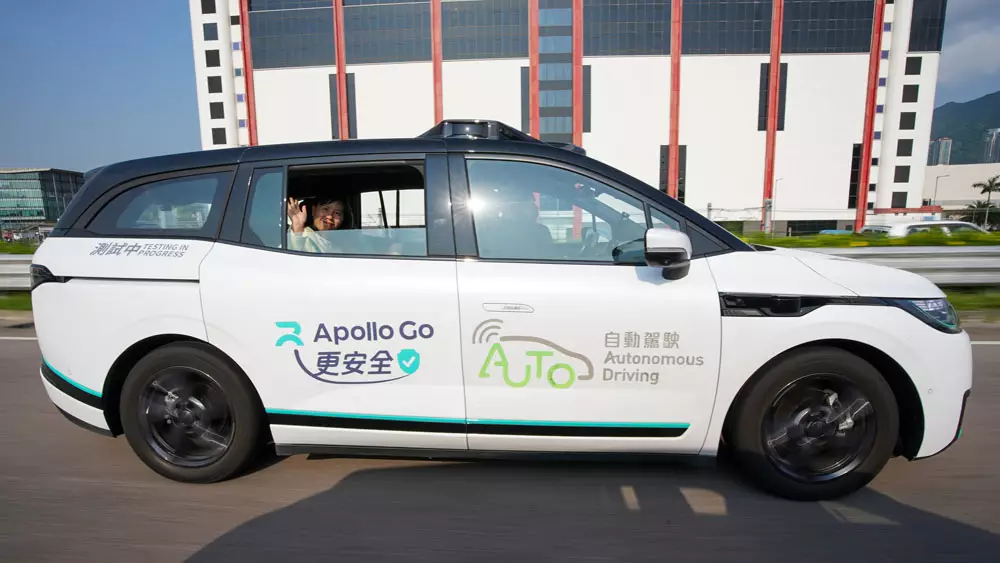
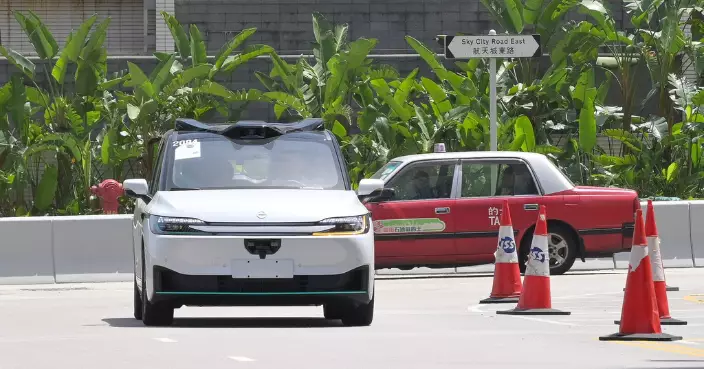
百度Apollo於2024年12月成功取得香港首批自動駕駛車輛試驗牌照,以「蘿蔔快跑」品牌在北大嶼山、東涌及南區等多個區域展開公開道路測試 。陳美寶網誌圖片
百度Apollo於2024年12月成功取得香港首批自動駕駛車輛試驗牌照,以「蘿蔔快跑」品牌在北大嶼山、東涌及南區等多個區域展開公開道路測試 。陳美寶網誌圖片

繼北大嶼山、東涌和南區後,政府10月底批准在啟德發展區及九龍灣指定路段進行自動駕駛車輛測試,進行測試的是百度Apollo的「蘿蔔快跑」,有關在啟德進行測試傳聞已久,但一直只聞樓梯響,有指主要出於交通安全風險考慮,現在特區政府批准測試,標誌政府對自動駕駛技術的信心提升。

更多相片
百度Apollo於2024年12月成功取得香港首批自動駕駛車輛試驗牌照,以「蘿蔔快跑」品牌在北大嶼山、東涌及南區等多個區域展開公開道路測試 。陳美寶網誌圖片

百度Apollo於2024年12月成功取得香港首批自動駕駛車輛試驗牌照,以「蘿蔔快跑」品牌在北大嶼山、東涌及南區等多個區域展開公開道路測試 。陳美寶網誌圖片

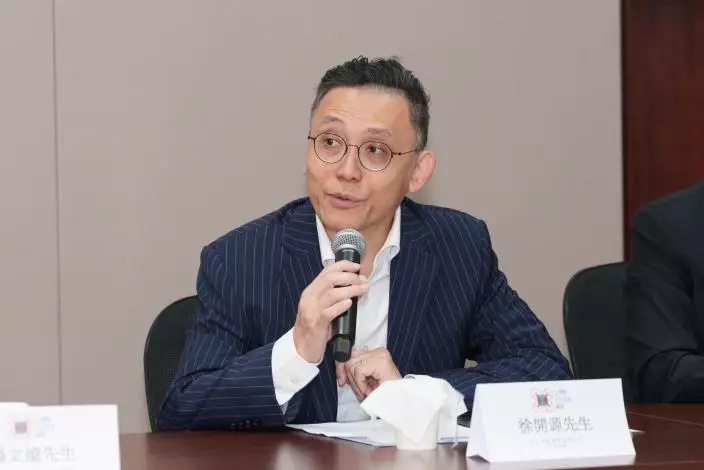
科大土木及環境工程學系客座教授、Esri中國(香港)有限公司首席執行官徐開源表示,香港發展自動駕駛仍存在多重障礙。大灣區低空經濟聯盟圖片
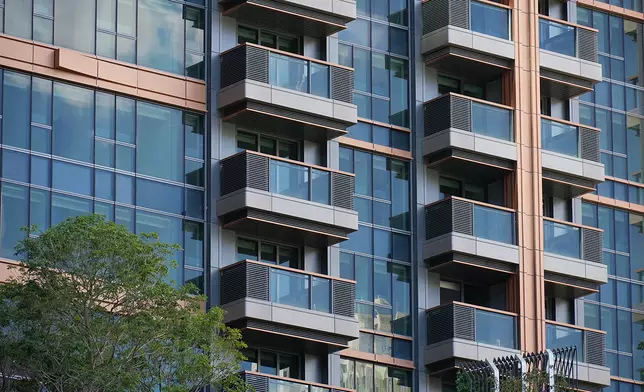
科大土木及環境工程學系客座教授、Esri中國(香港)有限公司首席執行官徐開源表示,香港發展自動駕駛仍存在多重障礙。大灣區低空經濟聯盟圖片

徐開源指,香港GPS定位面臨嚴峻挑戰,街道狹窄、高樓遮擋衛星訊號,玻璃幕牆更易引發多路徑效應,導致訊號反射與位置誤判。

徐開源指,香港GPS定位面臨嚴峻挑戰,街道狹窄、高樓遮擋衛星訊號,玻璃幕牆更易引發多路徑效應,導致訊號反射與位置誤判。

他表示,香港道路狹窄、高樓密集、行人突發情況頻繁,加上大量迴旋處,環境複雜度極高。

他表示,香港道路狹窄、高樓密集、行人突發情況頻繁,加上大量迴旋處,環境複雜度極高。

徐開源又說,香港缺乏本地車廠、市場規模小導致車廠投入動力不足、高精地圖製作成本高昂,需掃描全港道路的更新機制尚未成熟。

徐開源又說,香港缺乏本地車廠、市場規模小導致車廠投入動力不足、高精地圖製作成本高昂,需掃描全港道路的更新機制尚未成熟。

大灣區香港中心研究總監王緝憲表示,香港的高密度建築、立體交通和路況,複雜度僅次於重慶。巴士的報記者攝
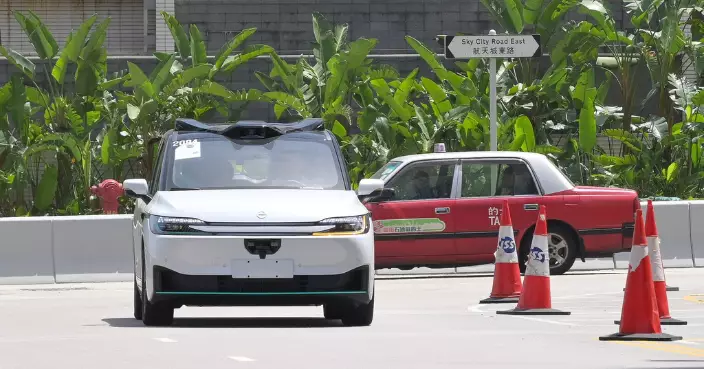
大灣區香港中心研究總監王緝憲表示,香港的高密度建築、立體交通和路況,複雜度僅次於重慶。巴士的報記者攝

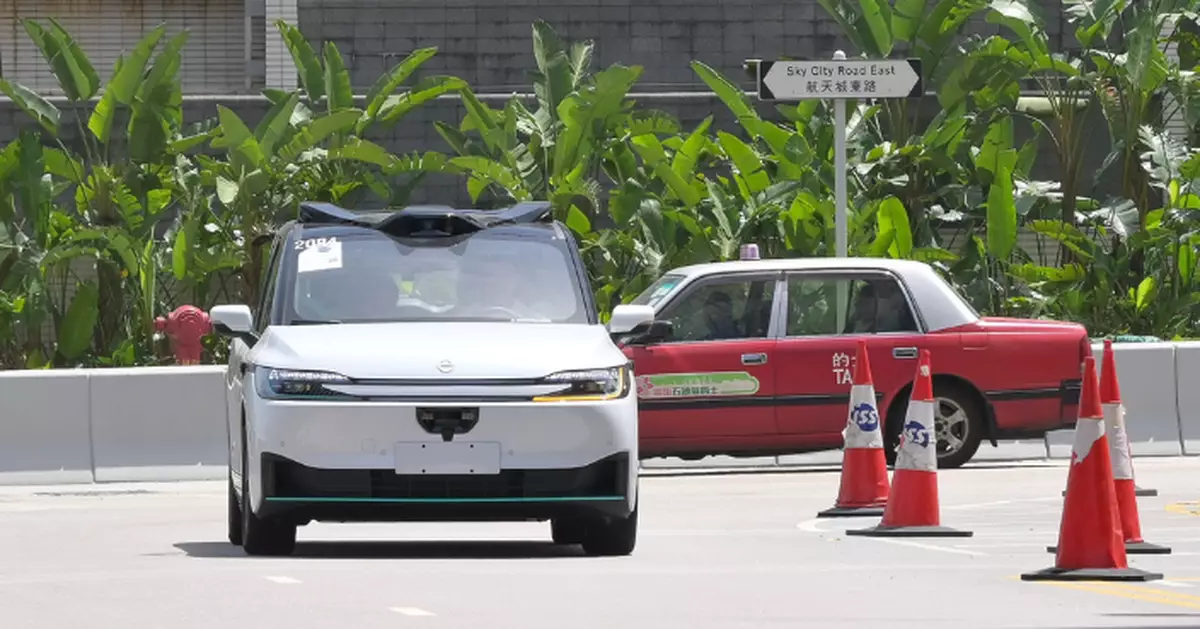
特區政府10月底公布批准在啟德發展區和九龍灣指定路段測試自動駕駛,標誌自動駕駛進入市區可能性增加。運輸署FB圖片
特區政府10月底公布批准在啟德發展區和九龍灣指定路段測試自動駕駛,標誌自動駕駛進入市區可能性增加。運輸署FB圖片

不過,科大土木及環境工程學系客座教授、Esri中國(香港)有限公司首席執行官徐開源接受《巴士的報》訪問時表示,香港發展自動駕駛仍存在多重障礙。Esri中國(香港)是香港和澳門的地理資訊系統(Geographic Information Systems, GIS)和相關解決方案供應商,其中一項業務是與自動駕駛系統開發商合作。

科大土木及環境工程學系客座教授、Esri中國(香港)有限公司首席執行官徐開源表示,香港發展自動駕駛仍存在多重障礙。大灣區低空經濟聯盟圖片

科大土木及環境工程學系客座教授、Esri中國(香港)有限公司首席執行官徐開源表示,香港發展自動駕駛仍存在多重障礙。大灣區低空經濟聯盟圖片

高樓及玻璃幕牆成為挑戰 

徐開源表示,自動駕駛核心在於「車載感知系統」與演算法,高精地圖則為導航基礎。目前,香港大部分試點仍限於固定路線與起止點,尚未實現真正的任意「點到點」自動駕駛。

他強調,高精地圖需涵蓋每條行車線的精確數據以輔助車輛定位。然而,香港GPS定位面臨嚴峻挑戰:街道狹窄、高樓遮擋衛星訊號,玻璃幕牆更易引發多路徑效應,導致訊號反射與位置誤判。為解決這一問題,車載導航通過道路匹配技術校正位置,而高精地圖則通過地標比對實時數據,確保定位準確性。
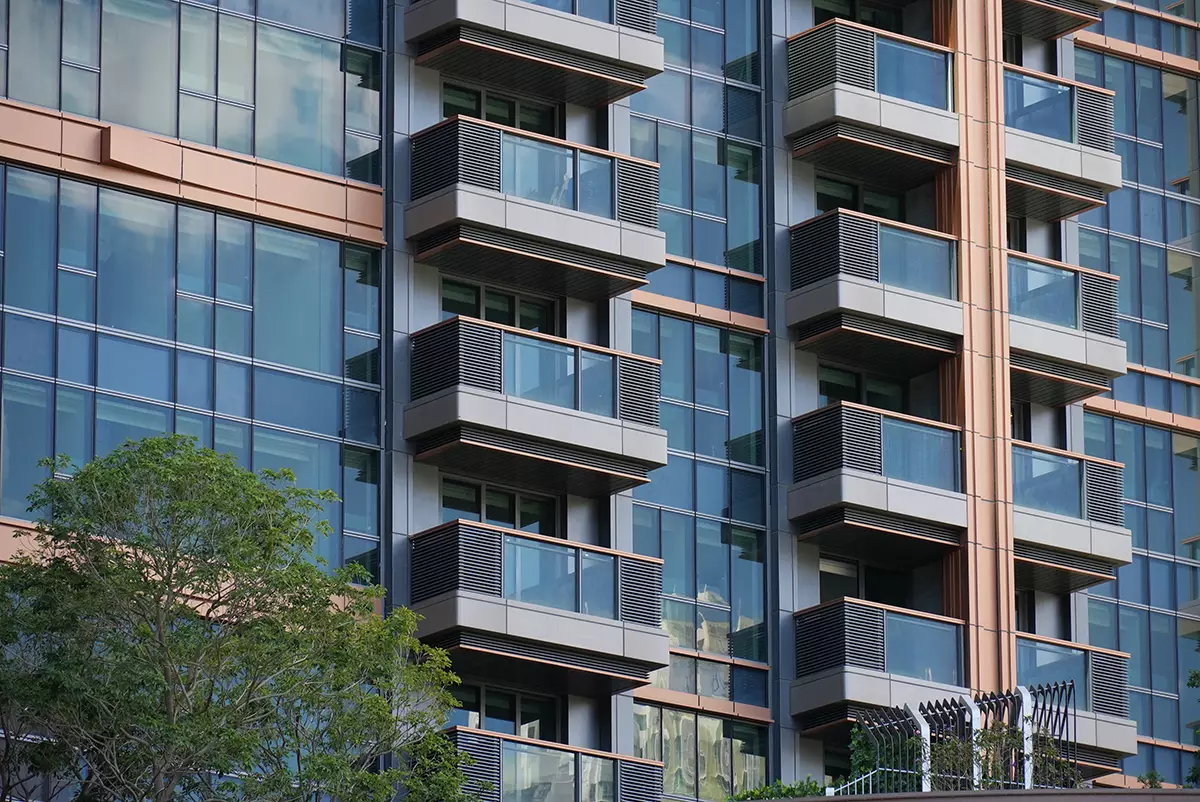
徐開源指,香港GPS定位面臨嚴峻挑戰,街道狹窄、高樓遮擋衛星訊號,玻璃幕牆更易引發多路徑效應,導致訊號反射與位置誤判。

徐開源指,香港GPS定位面臨嚴峻挑戰,街道狹窄、高樓遮擋衛星訊號,玻璃幕牆更易引發多路徑效應,導致訊號反射與位置誤判。

儘管高精地圖提供重要基礎,但臨時封路或突發事件發生時,仍無法即時更新。因此,自動駕駛系統需依賴相機或激光雷達掃描實時環境,動態調整行駛路線。徐開源進一步說明,L4級自動駕駛可在限定區域內實現高度自動化,毋須人工干預,但距離全域任意「點到點」自動駕駛仍有差距。

在混合交通環境中,自動駕駛車輛雖可通過車聯網技術互聯,但傳統車輛無法接收相關訊號,整體協調變得複雜。徐開源指,內地城市如廣州、上海因道路寬闊、高樓密度低、駕駛習慣規範等條件,更適合優先發展自動駕駛。相比之下,香港道路狹窄、高樓密集、行人突發情況頻繁,加上大量迴旋處,環境複雜度極高。

他表示,香港道路狹窄、高樓密集、行人突發情況頻繁,加上大量迴旋處,環境複雜度極高。

他表示,香港道路狹窄、高樓密集、行人突發情況頻繁,加上大量迴旋處,環境複雜度極高。

事實上,特區政府此前對在啟德進行自動駕駛測試取態審慎,也是考慮啟德屬於市區重建區,區內道路多彎、交匯點密集,交通流量高、人車混雜,對自動駕駛系統的感知與決策能力要求高,政府需確保自動車不會對其他道路使用者構成風險。

本地市場小 高清地圖成本高昂

除道路實際環境複雜,徐開源又指,香港發展自動駕駛亦面對缺乏本地車廠、市場規模小導致車廠投入動力不足;高精地圖製作成本高昂,需掃描全港道路;更新機制尚未成熟等限制。徐開源建議,政府應資助製作全港高精地圖並建立共享平台,企業則可從高速公路等簡單場景起步,逐步擴展至複雜路段,同時利用的士攝錄數據輔助地圖更新。

徐開源又說,香港缺乏本地車廠、市場規模小導致車廠投入動力不足、高精地圖製作成本高昂,需掃描全港道路的更新機制尚未成熟。

徐開源又說,香港缺乏本地車廠、市場規模小導致車廠投入動力不足、高精地圖製作成本高昂,需掃描全港道路的更新機制尚未成熟。

對今年《施政報告》提出的3個試行區域,徐開源認為是良好開端,但細節仍需進一步明確與驗證。他強調,技術推進需循序漸進,並表示自動駕駛本質是AI的深度應用,香港具備實施條件,關鍵在於合理安排時程,並周詳規劃人車混合的過渡階段。

路況複雜度僅次於重慶 若香港能推行代表其他城市都可以 

大灣區香港中心研究總監王緝憲接受《巴士的報》訪問時表示,對自動駕駛前景樂觀,「這項技術絕對會推行。」他分析道,香港的高密度建築、立體交通和複雜路況,僅次於重慶的路況,對於自動駕駛技術來說十分具有挑戰性。如果在香港能夠順利運行,理論上就能適應大多數城市環境。但他重申,這種特殊價值不應成為香港急於推進自動駕駛的理由,技術的成熟度才是決策的關鍵依據。

大灣區香港中心研究總監王緝憲表示,香港的高密度建築、立體交通和路況,複雜度僅次於重慶。巴士的報記者攝

大灣區香港中心研究總監王緝憲表示,香港的高密度建築、立體交通和路況,複雜度僅次於重慶。巴士的報記者攝

政府現時選定的3個自動駕駛測試場地,分別為港珠澳大橋香港口岸與機場島之間的航天走廊;橫跨九龍城和觀塘兩區、涵蓋啟德發展區一帶的項目;以及連接機場島與東涌的項目,此項目是將現時北大嶼山的項目延展,跨區連接東涌市。

百度Apollo於2024年12月成功取得香港首批自動駕駛車輛試驗牌照,以「蘿蔔快跑」品牌在北大嶼山、東涌及南區等多個區域展開公開道路測試。測試範圍涵蓋機場、商業區與住宅區等城市場景,至今累計超過2萬公里的安全行駛里程。

特區政府10月底公布批准在啟德發展區和九龍灣指定路段測試自動駕駛,標誌自動駕駛進入市區可能性增加。運輸署FB圖片

特區政府10月底公布批准在啟德發展區和九龍灣指定路段測試自動駕駛,標誌自動駕駛進入市區可能性增加。運輸署FB圖片

擴展至啟德及九龍灣是今年第四次區域擴張,繼4月首次擴區並開啟機場島小規模載人測試後,6月進一步在東涌進行道路測試,8月則進入港島南區,而本次則跨區進入九龍。

展望未來,王緝憲認為自動駕駛或將重塑交通文化:「車輛不再閒置21小時,而是如網約車般全天運轉,乘客隨叫隨到,且車型更小巧靈活,減少擁擠與停車壓力。」但他同時指,這需要社會觀念的轉變,「當汽車不再是身份象徵時,這種環保高效的出行方式才能真正普及」。

實體人工智能感應及感知領域的龍頭企業Ouster公司(納斯達克:OUST),與在爭議環境軍事行動自動任務系統領域的龍頭企業Forterra公司,今日宣布Forterra的Lancer自動地面車輛,在烏克蘭完成1,426次任務及88次傷員撤離行動。這些車輛的感應器融合感知堆棧核心,採用Ouster Rev7 OS1數碼激光雷達。Forterra在不足六個月內建造並交付105輛Lancer,這些車輛行駛超11,748公里,執行了原本需要載人車輛才能完成的路線。

Lancer車隊於2025年10月抵達烏克蘭。這些車輛以Polaris RANGER XP 1500為基礎,並在戰區改裝Starlink以實現具韌性的通訊,每輛車可運載超750公斤關鍵設備予前線戰士。Lancer在高危險區域運作,當地持續的無人機監視使載人車輛成為高價值目標,並為人員帶來不必要的風險。相反,無人Lancer系統運送必需品並撤離受傷士兵,不會對額外人員造成過度風險。

透過Ouster Rev8 OS1 Max的鏡頭,了解Forterra如何感知複雜地形以實現自動導航。 AP圖片

透過Ouster Rev8 OS1 Max的鏡頭,了解Forterra如何感知複雜地形以實現自動導航。 AP圖片

Forterra行政總裁Josh Araujo表示:「Forterra的存在是為了讓人們脫離危險,在烏克蘭,Lancer每天在持續的無人機監視下執行此任務。隨著我們將AutoDrive推進至更高水平的自動化,Ouster感應器為我們提供下一代車輛所需的感知基礎。」

迄今為止,Forterra已將AutoDrive整合至超50個車輛平台,部署在超十個國家。這包括班組多用途裝備運輸(SMET)計劃,以及海軍陸戰隊ROGUE Fires平台,該平台最近已進入第二階段生產,使其成為國防工業中部署最廣泛的自動駕駛系統,亦是美國軍方首次部署,以實現地面車輛自動機動的系統。

一支配備Ouster激光雷達的Forterra Lancer車隊,準備部署至烏克蘭。 AP圖片

一支配備Ouster激光雷達的Forterra Lancer車隊,準備部署至烏克蘭。 AP圖片

Forterra的AutoDrive功能建基於Forterra 24年的營運經驗,以及超5億美元的工程開發及營運投資。在多年的合作夥伴關係中,Ouster數碼激光雷達一直是Forterra AutoDrive平台及其營運成功的關鍵部分。

Ouster的感應器可實現360度態勢感知,供在複雜及不可預測環境中運作的自動地面車輛使用。每個Ouster OS1感應器覆蓋的範圍,原本需要多個窄視場感應器才能達到,這意味著Forterra在每輛車上需要整合、供電及維護的單元更少。此外,激光雷達的測距不受環境光影響,雙重回波可同時報告遮蔽物及其後方的表面,因此在霧、塵、雨及黑暗中仍能保持感知能力。

Forterra的Lancer讓人員遠離危險,這輛在烏克蘭執行任務時失蹤的車輛上沒有任何人員。 AP圖片

Forterra的Lancer讓人員遠離危險,這輛在烏克蘭執行任務時失蹤的車輛上沒有任何人員。 AP圖片

Ouster聯合創辦人兼行政總裁Angus Pacala表示:「Forterra在全球部分最具挑戰性的環境中運作自動地面車輛,在這些環境中,可靠的感知及安全對車輛操作員及士兵至關重要。Ouster的技術為這些車輛提供對周圍環境的詳細實時理解,協助它們在無法依賴全球定位系統、道路標記及理想條件時,導航複雜地形並更自信地運作。」

Ouster的下一代原生彩色數碼激光雷達Rev8,旨在符合ISO 26262的ASIL-B功能安全標準、ISO 21434的網絡安全標準,並支援汽車以太網,這些都是無人地面車輛計劃日益增長的需求。

越野作業會導致持續的震動及衝擊,並使激光雷達感應器承受從北極嚴寒到沙漠酷熱的溫度變化。Rev8是Ouster迄今為止建造的最堅固激光雷達系列,適用於攝氏零下40度至零上85度,並具備防塵防水功能,允許在最惡劣的條件下進行感應。Rev8還能在與3D數據相同的晶片上捕捉顏色,為感知軟件提供除測距之外的第二個通道,用於場景分類。

(美聯社)

你 或 有 興 趣 的 文 章